|
|
| INFORMATION |
â—�콜ë�¼ë³´ë ˆì�´ì…˜ãƒ»ë‰´ìŠ¤ Vol.8 |
알림 |
|
â—�ì¤‘êµ ë”œëŸ¬ 미팅 개최 ë³´ê³
 6ì›” 4ì�¼ì—� ìƒ�í•´ì—� 있는 FORUM8 Technology Development (Shanghai) Co., Ltd. 오피스ì—�ì„œ ì¤‘êµ ë”œëŸ¬ 미팅ì�„ 개최했습니다. ì „ë‚ ì�˜ 친목회ì—�ì„œ ì¤‘êµ ëŒ€ë¶€ë¶„ì�˜ 대리ì �분들ì�´ 참가해 주셔서 성황리ì—� ê°œìµœí• ìˆ˜ 있었습니다.
 ë¶�ê²½ì—�서는 ìˆ˜ë¦¬ê´€ë ¨ì—� ê°•ì �ì�„ ê°€ì§€ê³ ìžˆëŠ” Beijing Tepia Technology Co., Ltd., 중êµê³¼í•™ì—°êµ¬ì›�ì�˜ 하부
조�� CABR Fire Engineering Consulting Co., L.td., �진�서 Crisen Technology
Co., Ltd., ìƒ�í•´ì—�ì„œ 오랜 세월 실ì �ì�„ ê°€ì§€ê³ ìžˆëŠ” ìƒ�í•´ 네í�, ìž‘ë…„ 새ë¡ê²Œ 대리ì �ì�´ ë�œ í† ëª©ì„¤ê³„ ê´€ë ¨ì—� ê°•í•œ Chikushi
Engineering Consultants Co., LTD, 무한ì—�서는 올해 새ë¡ê²Œ 대리ì �ì�´ ë�˜ì–´ 건축설계 ê´€ë ¨ì—� ê°•ì �ì�„ 가진
Wuhan Longfang Engineering Technology Co., Ltd., 심천ì—�서는 화남지구ì—�ì„œ 실ì �ì�„ ì˜¬ë¦¬ê³ ìžˆëŠ”
심천 Sware Software Hi-Tech Co. Ltd.분� 참가했습니다.
 미팅ì—�서는 UC-win/Road Ver.4나 Allplan등 새로운 ìƒ�í’ˆì�´ 소개 ë°� ìž‘ë…„ì�˜ 활ë�™ì�´ë‚˜ 실ì � ìƒ�황, 올해ì�˜ 활ë�™
ì˜ˆì •, 대리ì � ì •ì±… 등ì�˜ 설명ì�„ 실시했습니다. 대리ì � ì •ì±…ì—� 대해서는 대리ì �분들로부터 지금까지ì�˜ 좋았ë�˜ ì �ì�´ë‚˜ ê³¼ì œë¥¼ 받아 향후
활ë�™ì�˜ 힌트나 ê°œì„ ì �으로ì�¨ ìœ ì�µí•œ ì •ë³´ê°€ ë�˜ì—ˆìŠµë‹ˆë‹¤.
 앞으로ë�„ 지금까지보다 한층 ë�”í•œ ë°œì „ì�„ 목표로 활ë�™ì�„ 해나갈 ì˜ˆì •ì�´ì˜¤ë‹ˆ ì „ë ¥ì�„ 다해 주실 것ì�„ 부íƒ�드립니다. 참가해 주셔서 대단히
�사� �씀드립니다.
ã€€ã€€ï¼œê´€ë ¨ ì •ë³´ï¼žã€€ãƒ»í•´ì™¸ëŒ€ë¦¬ì � ì�¼ëžŒ
 |
|
 |
â–²ì�µìŠ¤í�¼íŠ¸ 세미나 참가ìž�와 당사 스íƒ
(배경� 사무소 소재 세계 광장 빌딩) |
|
▲대표ì�´ì‚¬ 사장 ì�´í† ìœ ì§€ì—� ì�˜í•œ
프리ì í…Œì�´ì…˜ |
â—�í�¬ëŸ¼ì—�ì�´íŠ¸ì™€ ZMP, 차세대 ìž�ë�™ì°¨ì™€ 서비스 로봇 분야ì—�ì„œ ì œíœ´ë¡œ
  ~í�¬ëŸ¼ì—�ì�´íŠ¸ì�˜ ë“œë�¼ì�´ë¹™ ì‹œë®¬ë ˆì�´í„°ì™€ ZMPì�˜ ì¹´ 로보틱스・플랫í�¼ RoboCar(R)연계~
 주ì‹�회사 í�¬ëŸ¼ì—�ì�´íŠ¸ì™€ 주ì‹�회사 ZMP는 ìž�ë�™ì°¨ë‚˜ 차세대 모빌리티 ìž�율 ì�´ë�™ 로봇ì�˜ 개발ì�„ ê°€ì†�시키기 위해 ì œíœ´í•˜ê²Œ ë�˜ì—ˆìŠµë‹ˆë‹¤.
ì œ1탄으로ì�¨ í�¬ëŸ¼ì—�ì�´íŠ¸ì‚¬ ì œí’ˆ 버추얼 리얼리티(VR)소프트 [UC-win/Road]와 ZMP사 ì œí’ˆ ì¹´ 로보틱스・플랫í�¼ [RoboCar(R)]를 연계시킨 VRì‹œë®¬ë ˆì�´ì…˜ 시스템[UC-win/Road for RoboCar(R)]를 개발했습니다.
 그ì—� ë”°ë�¼ ìž�ë�™ì°¨ ë¿�만 아니ë�¼ 오피스ì�˜ 경비나 ì²ì†Œ, 공장ì�˜ 반송용 등ì�˜ ìž�율 ì�´ë�™ 로봇ì�˜ ì‹¤ì œ 환경ì—�ì„œì�˜ ì‹œë®¬ë ˆì�´ì…˜ì�´ ê°€ìƒ�ê³¼
현실 양쪽ì—�ì„œ ì‹¤ì‹œí• ìˆ˜ 있게 ë�˜ì—ˆìŠµë‹ˆë‹¤.
 ë˜�í•œ ì œ2탄으로ì�¨ [UC-win/Road]와 ZMP사 ì œí’ˆ 9축 모션 센서 [e-nuvo IMU-Z]를 연계시켜 ë“œë�¼ì�´ë²„ì�˜ ìš´ì „
ìž�세나 ë�™í–¥ì�˜ 검출ì�´ 가능한 VRì‹œë®¬ë ˆì�´ì…˜ 시스템ì�˜ 개발ì�„ ì˜ˆì •í•˜ê³ ìžˆìŠµë‹ˆë‹¤.
 |
|
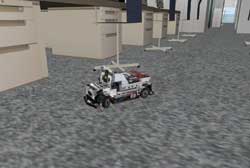 |
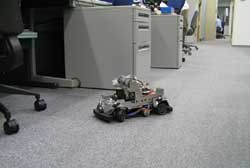
| ▲오피스내를 주행하는 RoboCar(R) |
|
▲UC-win/Road for RoboCar(R)� �한
가�현실공간� 주행하는 RoboCar(R) |
 |
|
 |
| ▲3축 가��, 3축 ���, 3축 지�기� 9축 모션 센서 |
 주ì‹�회사 ZMP는 2001ë…„ 1ì›”ì—� 문부과학성 산하ì�˜ 과학 ê¸°ìˆ ì§„í�¥ 기구(JST)ì�˜ 연구 성과ì�¸ ì�¸ê°„형 2족 ë³´í–‰ 로봇 PINOì�˜
ê¸°ìˆ ì�´ì „ì�„ 받아 설립. 2005ë…„ 세계 첫 ê°€ì •ìš© 2족 ë³´í–‰ 로봇 nuvo를 ë°œë§¤í•˜ê³ 2007ë…„ì—�는 ê°€ì •ìš© ìž�율 ì�Œì•… 로봇 miuro를
발매. ì�¼ë³¸ 로봇 학회 실용화 ê¸°ìˆ ìƒ�, ê²½ì œì‚°ì—…ì„± [올해ì�˜ 로봇 대ìƒ� 2007최우수 중소・벤ì³� 기업ìƒ�]ì�„ 수ìƒ�. 로봇ì�„ 활용한
엔지니어 êµ�육 커리í�˜ëŸ¼ êµ�재 e-nuvo시리즈는 [올해ì�˜ 로봇 대ìƒ� 2008우수ìƒ�・중소기업 기반 ì •ë¹„ 기구 ì�´ì‚¬ìž¥ìƒ�]ì�„ 수ìƒ�.
누계 3,000대ì�˜ íŒ�매 실ì �ì�„ ê°€ì§€ê³ ìžˆìŠµë‹ˆë‹¤.
ë˜�í•œ 2009ë…„ ì�´í›„ 사회ì � ê³¼ì œì�¸ [ì•ˆì „ê³¼ ì—�ì½”]ì—� 대해서는 차세대 ìž�ë�™ì°¨ 연구용 플랫í�¼[RoboCar(R)] ë°� [RoboCar(R)
G]를, [헬스케어]ì—� 대해서는 ìž�ì�´ë¡œãƒ»ê°€ì†�ë�„, 지ìž�기 센서 ì�¼ì²´í˜• 모션 센서[IMU-Z]를 ë�¼ì�¸ì—…ì—� 추가하는 등, 로봇 ê¸°ìˆ ì�´ë‚˜
서비스ì—� ì�˜í•œ ê¸°ìˆ í˜�ì‹ ì�„ 계ì†�í•´ì„œ ì¶”êµ¬í•˜ê³ ìžˆìŠµë‹ˆë‹¤.
 |
|
 |
| â–²Model Draw Application A3D Viewer |
|
|
| (Up&Coming '10 한여름호 게재) |
 |
|

>> �»•i‘��‡ƒJƒ^ƒ�ƒO
>> ƒvƒŒƒ~ƒAƒ€‰ïˆõƒT�[ƒrƒX
>> ƒtƒ@ƒCƒiƒ“ƒVƒƒƒ‹ƒTƒ|�[ƒg
|
![‚±‚̃y�[ƒW‚ðƒXƒ^�[ƒgƒy�[ƒW‚É�Ý’è‚·‚é](/image/start2.png)