New Products
UC-win/Road 카메라 센서
기본 플러그 인 옵션
시뮬레이션

 각종 시뮬레이터와 카메라 센서를 제휴
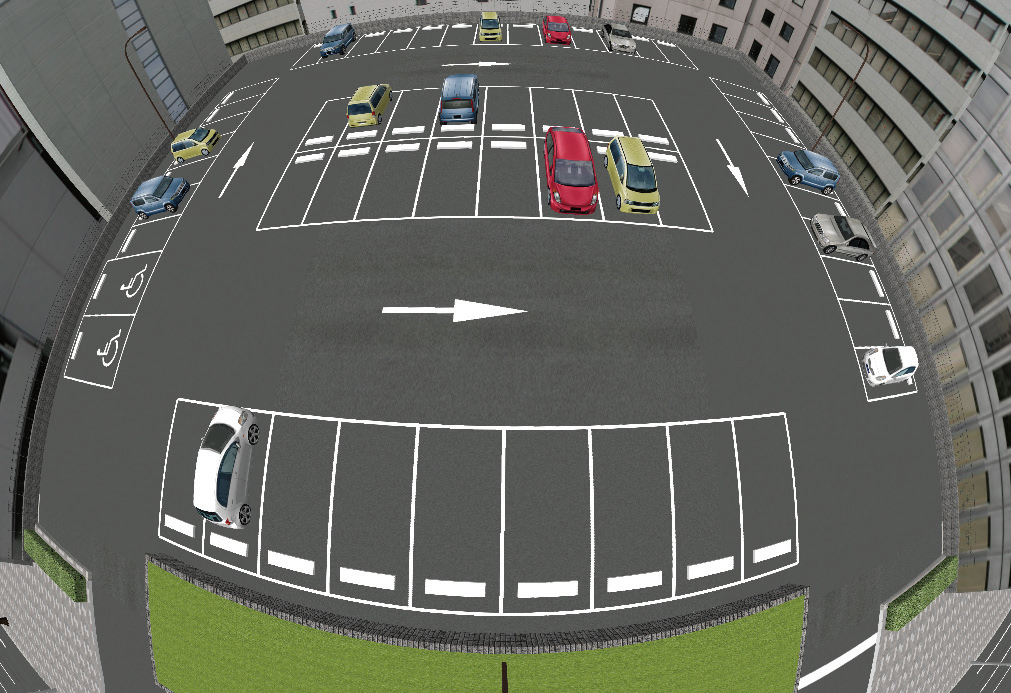
「UC- win/Road카메라 센서 기본 플러그 인 옵션」은, 어안 렌즈 같은 왜곡된 화상을 UC-win/Road상에서 생성하는 옵션기능을 제공합니다. 클러스터 시스템에 의한 카메라  정보송신에 대응하고 각종 시뮬레이션과 연계한 카메라 센서의 시뮬레이션이 가능합니다
 3D CG화상과 카메라 영상의 차이
3D CG의 렌더링에서는 시점 위치를 정점으로 한 피라미드 () 의 범위를 그리는 투시 투영 것이 일반적이며, UC-win / Road에서의 렌더링에서도이 방식을 채용하고 있습니다. 현실에서 카메라의 경우는 CG의 투시 투영과 같은 중심 투영 방식이 일반적이지만,이 렌즈에 왜곡이 적지 않게 존재하고 완전한 투시 투영과 일치하는 것은 아닙니다.

또한 넓은 시야각을 한 번에 촬영 가능한 어안 렌즈는 중심 투영 방식이 아니라 중심으로부터의 거리가 각도에 비례하는 등거리 투영과 중심에서 면적이 입체각에 비례하는 등 입체각 프로젝션 등 방식 가 존재합니다. 이 플러그인은 실제 카메라 촬영을 UC-win / Road상에서 시뮬레이션하는 것을 목적으로 개발했습니다.

画像をクリックすると大きな画像が表示されます。
▲그림1 3DCG와 실제 카메라 이미지의 차이
 플러그인의 기능 개요
본 플러그인은 UC-win / Road에서 카메라의 사방위을위한 렌더링을 수행하고 그 결과에서 카메라의 파라미터에 따라 시뮬레이션 결과 이미지를 생성합니다.
어안 렌즈의 투영 방식으로 '등거리 투영 ","등 입체각 투영', '입체 프로젝션', '정자법 "에 대응하고, 투영 방식과"픽셀 ","셀 크기 ","초점 거리 "정보를 제공하기위한 센서 위치에서 동상 높이와 카메라의 방향을 계산하고 대응 카메라 이미지를 생성합니다.


이러한 투영 방식과 매개 변수에 의해 설정 외에도 각도와 동상 높은 대응을 다항식에 의해 정의하거나 CSV 파일에 의한 왜곡 테이블 파일에서 정의 할 다양한 카메라의 시뮬레이션이 가능합니다. 각종 카메라 센서의 연구 개발에서 감시 카메라를 설치할 때의 성능과 설치 위치 검토 등 다양한 용도로 사용할 수 있습니다.

画像をクリックすると大きな画像が表示されます。
▲그림2 감시 카메라의 설치 위치 검토
클러스터 시스템과의 연계
클러스터 시스템에서 마스터에서 클라이언트에 카메라 정보의 전송을 지원합니다. UC-win / Road에서 경관 위치로 설정하고 보유하고있는 절대 좌표 개체와 주행 차량에서의 상대 좌표 외에도 카메라 센서 플러그인을 사용한 렌더링 매개 변수 정보를 보낼 수 있습니다. 이렇게하면 클러스터 시스템을 이용하여 운전 시뮬레이션과 동시에 운전시 차량에 장착 된 카메라 센서의 시뮬레이션을 클러스터 클라이언트 측에서 실시하는 활용 방법도 가능합니다.
 이플러그인을 응용한 개발
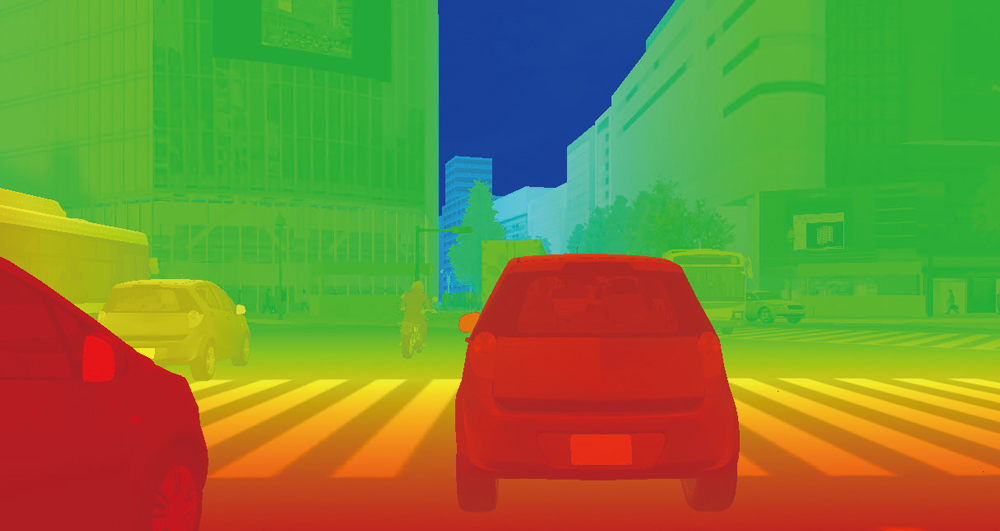
각 종 카메라나 센서를 시뮬레이트 하고 싶은 경우 , 이 플러그 인 옵션을 기반으로 한  개발을 제공하고 있습니다.실제의 카메라를 시뮬레이트 한 화상을 생성하는 기능의 개발에서 수심 정보를 사용한 레이저 센서의 시뮬레이터 등 다양한 용도에 따른 개발의 베이스로서 이용할 수 있습니다.

꼭, 각종 센서의 시뮬레이터를 포함한 시뮬레이터 개발 기반으로서 카메라 센서 기본 플러그 인을 도입한 UC-win/Road를 활용 주셨으면 합니다.

画像をクリックすると大きな画像が表示されます。
▲그림3 수심 정보를 사용한 화상 생성
(Up&Coming '17 봄호)